Tag: IRremote
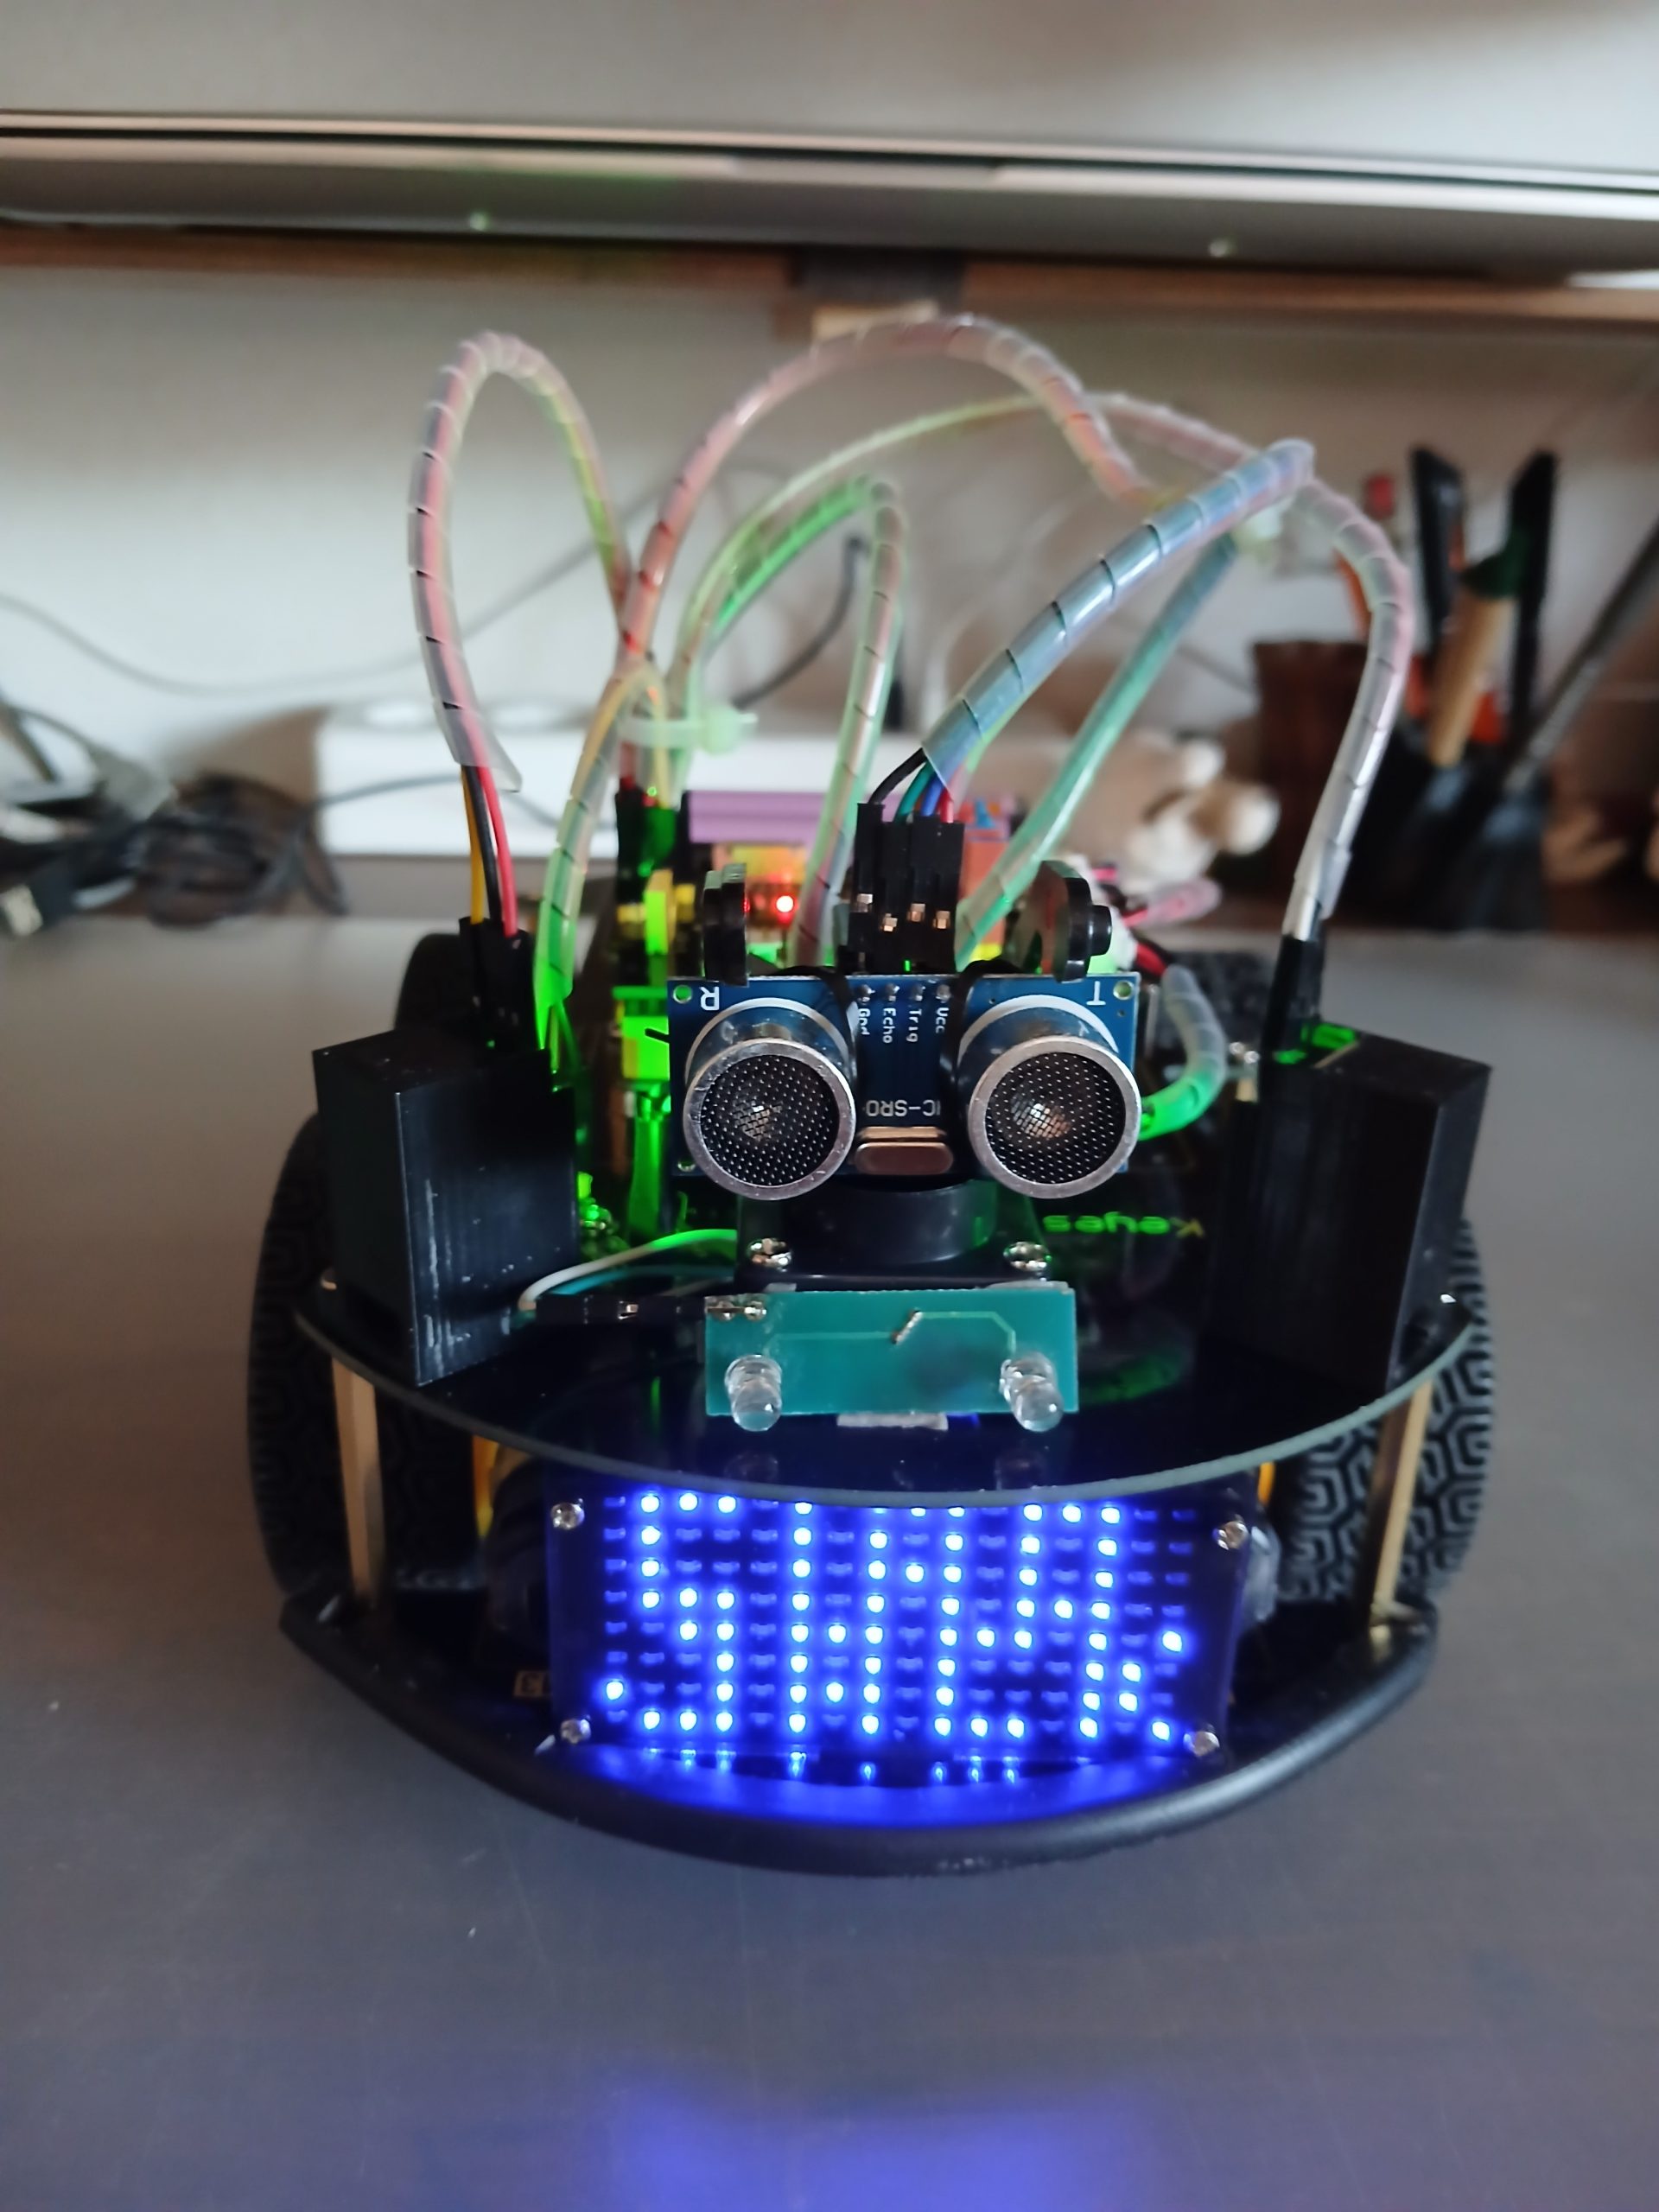
In questa seconda parte del progetto, di Mario dedicata al Robot 4WD dual mode, leggerai una diversa tecnica, più attuale, per scrivere codice con l’aiuto dell’AI
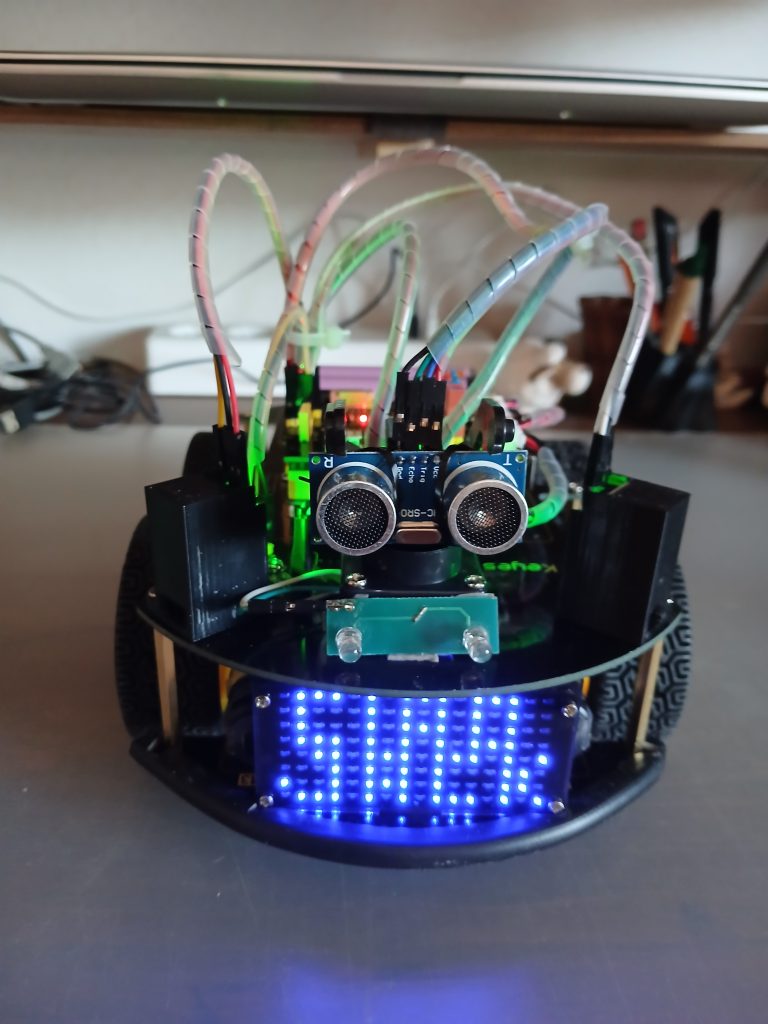
ed approfondiremo il codice scritto dall’AI seguendo le linee guida impartite da Mario e dalla sua esperienza di robotica e programmazione. Continua a leggere
Permalink link a questo articolo: https://www.mauroalfieri.it/elettronica/robot-4wd-dual-mode.html
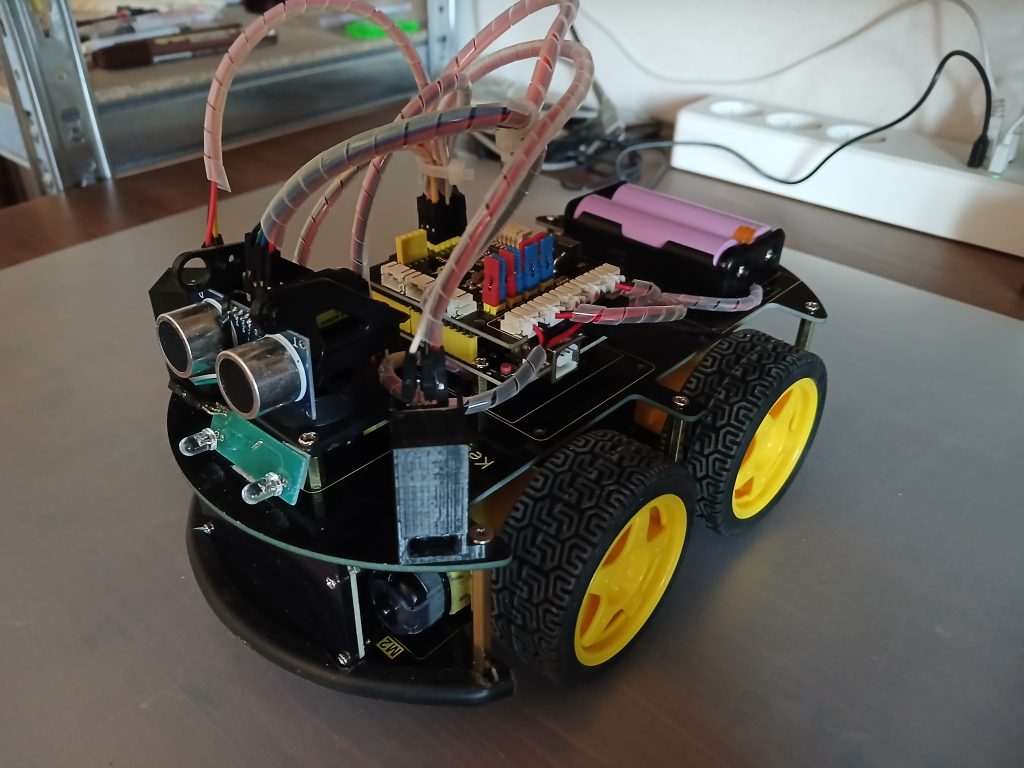
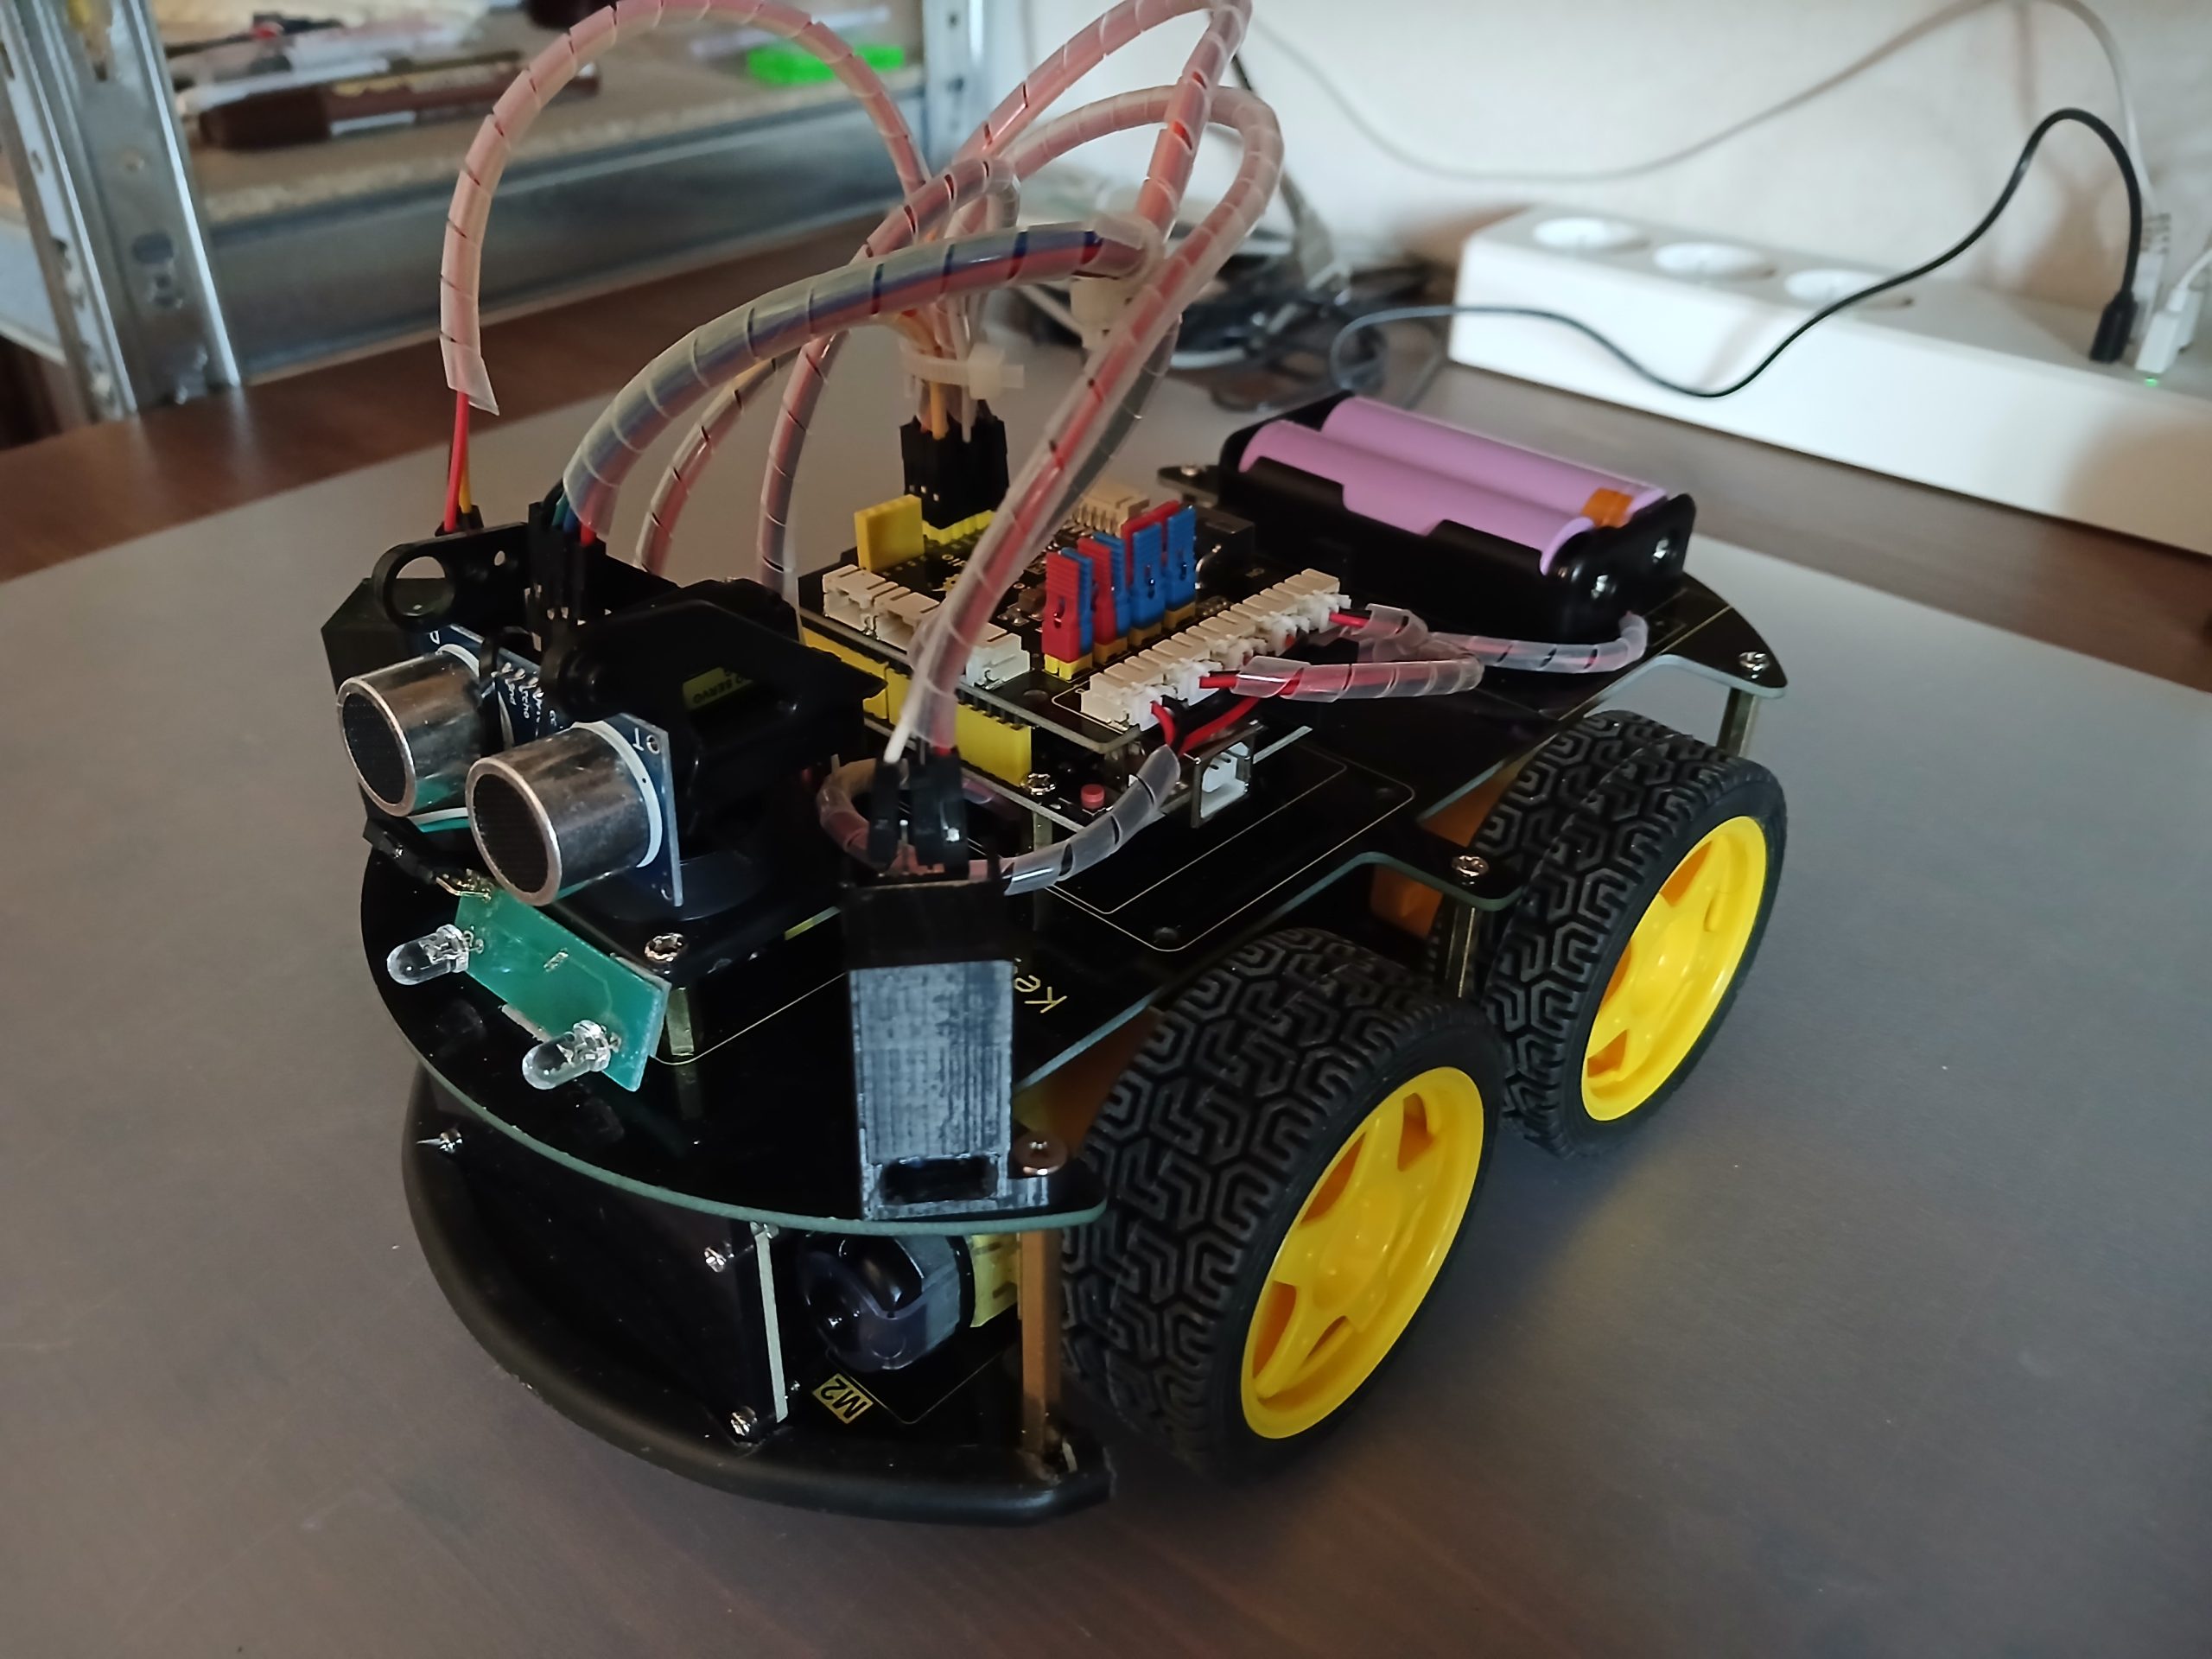
Il Robot 4WD con Arduino che ti descrivo oggi è stato realizzato dal mio amico Mario Andrioletti che stimo.
Il progetto parte dal kit: Keyestudio KS0559, quello della documentazione che trovi qui, ma Mario ha cambiato due cose: i sensori e, soprattutto, lo sketch.
Continua a leggere
Permalink link a questo articolo: https://www.mauroalfieri.it/elettronica/robot-4wd-con-arduino.html
Dopo l’articolo di Massimo sul TSOP1738 mi sono così incuriosito all’argomento che ho voluto fare qualche test ed ho tentato di acquistare il medesimo ricevitore IR a 38Hz, mio malgrado non sono riuscito a procurarmene uno ed ho dovuto optare per il TSOP31238 il cui datasheet lo puoi trovare a questo link.

Come puoi vedere nel datasheet i piedini sono: Continua a leggere
Permalink link a questo articolo: https://www.mauroalfieri.it/elettronica/tutorial-arduino-ir-con-tsop31238.html

 Il blog mauroalfieri.it ed i suoi contenuti sono distribuiti con Licenza